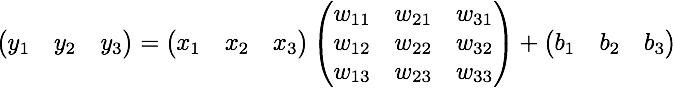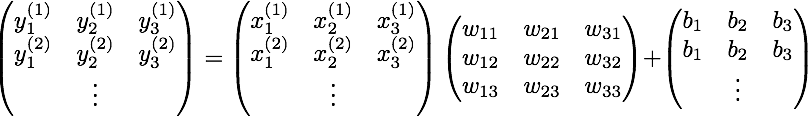「Google Cloud Platform(GCP)へのワークロードの移行過程では、複数のデータセンター間で通信のセキュリティを強化することが必要でした。ファイアウォールや場当たり的な認証といった旧来の方法では、あっという間に ACL がぐちゃぐちゃになってしまい、とても対応できません。一方、Cloud Endpoints は標準化された認証システムを提供してくれました。」 — Laurie Clark-Michalek 氏、Qubit のインフラストラクチャ エンジニア
「本番リソース用の SSL 証明書を更新した経験のある方は、それがいかにストレスの多い、ミスが起こりやすい作業であるかを知っています。そうしたことから、私たちは App Engine のマネージド SSL 証明書にとても期待しています。カスタム ドメインにプログラムで簡単に暗号化を追加できるだけでなく、更新プロセスも完全に自動化されています。これは私たちエンジニアにとって、オペレーション リスクが減るということです。」 — James Baldassari 氏、mabl のエンジニア
$ gcloud beta app domain-mappings update DOMAIN --certificate-management 'AUTOMATIC'
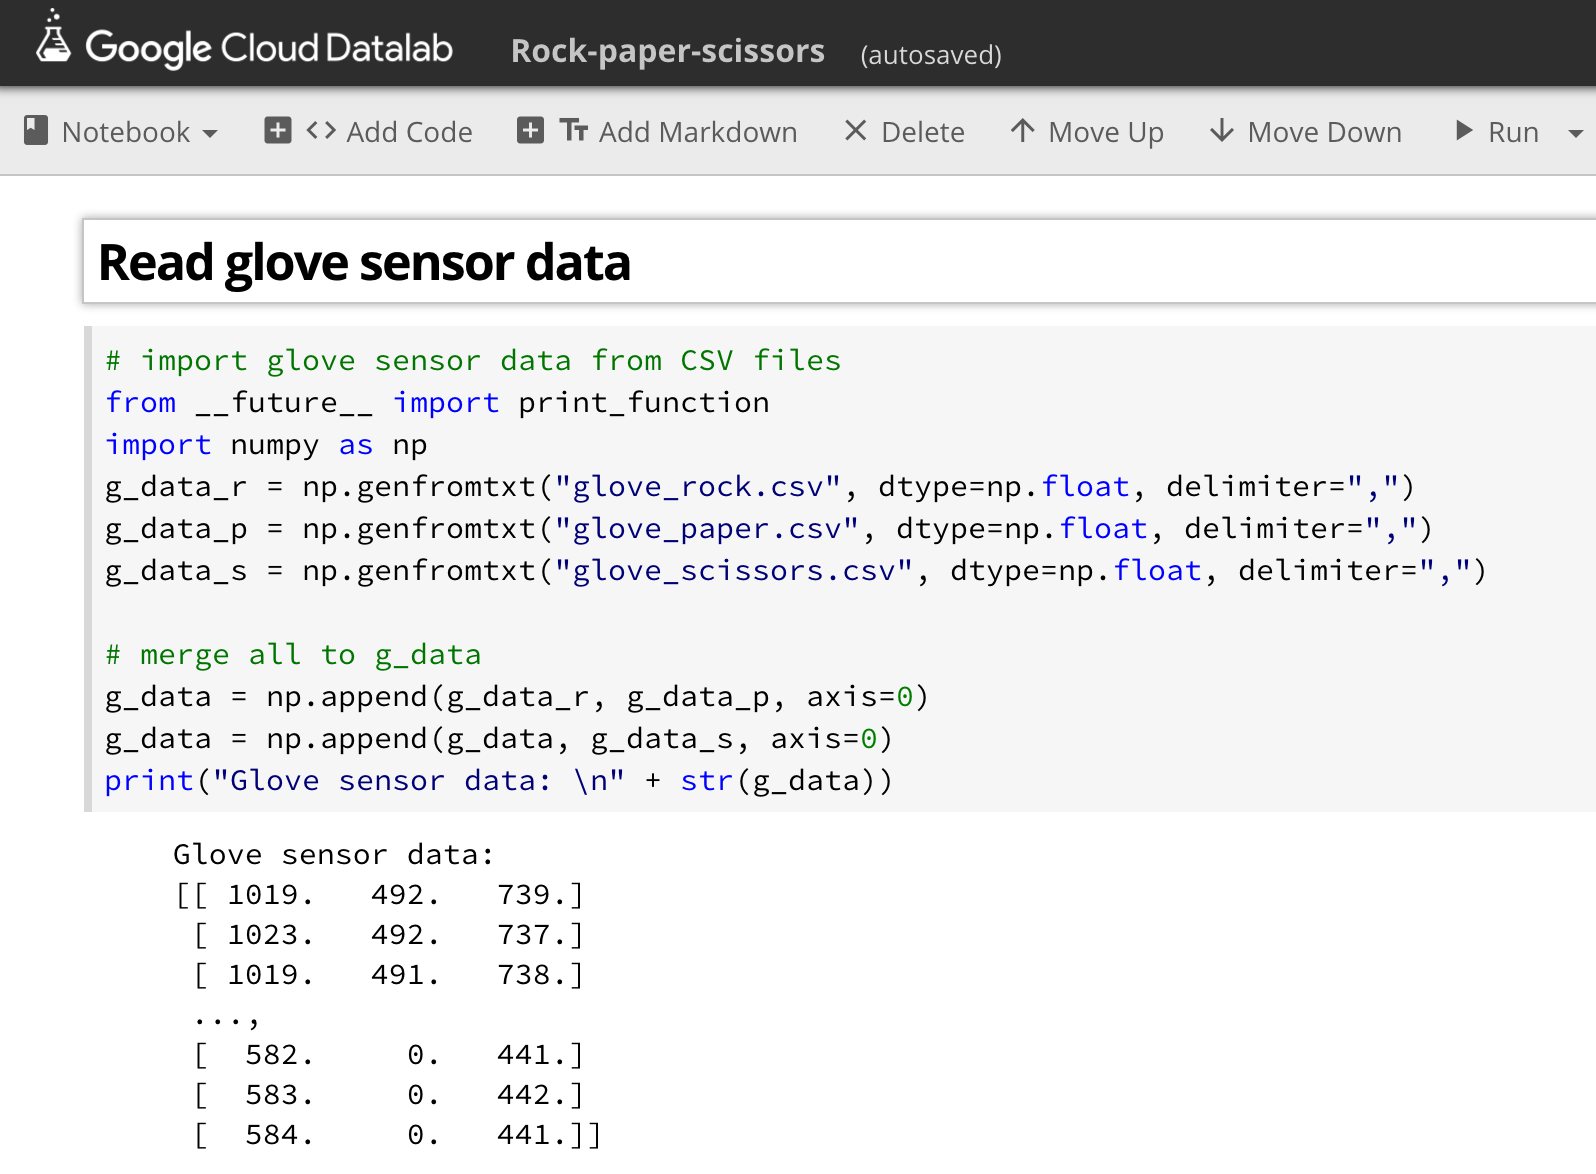
1019.00, 492.00, 739.00
1023.00, 492.00, 737.00
1019.00, 491.00, 738.00
1022.00, 491.00, 739.00
1018.00, 492.00, 740.00
1023.00, 491.00, 734.00
1018.00, 492.00, 740.00
...
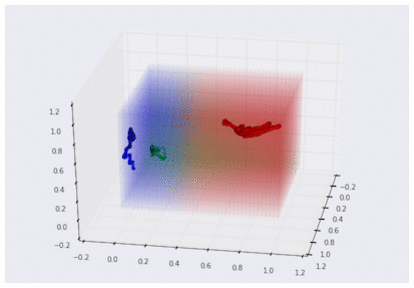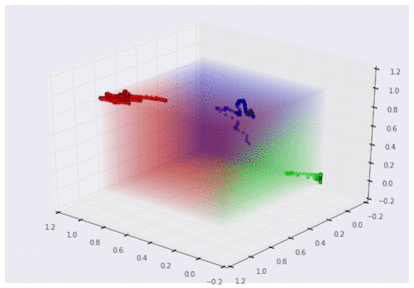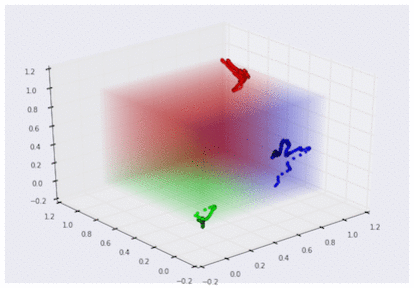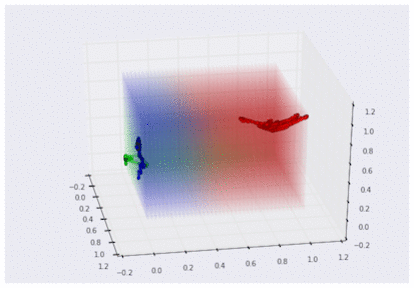
import matplotlib.pyplot as plt
from mpl_toolkits.mplot3d import Axes3D
fig = plt.figure()
ax = Axes3D(fig)
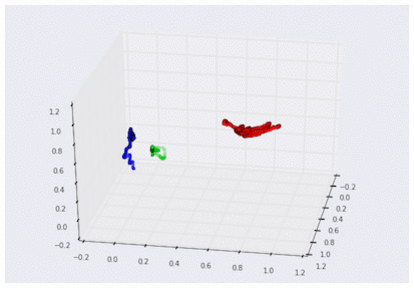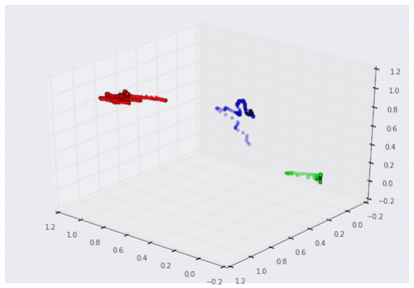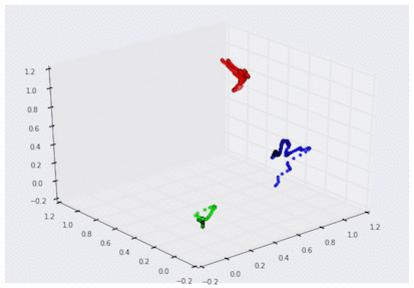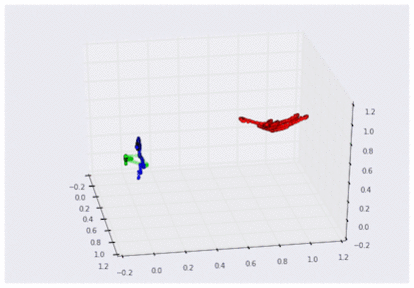
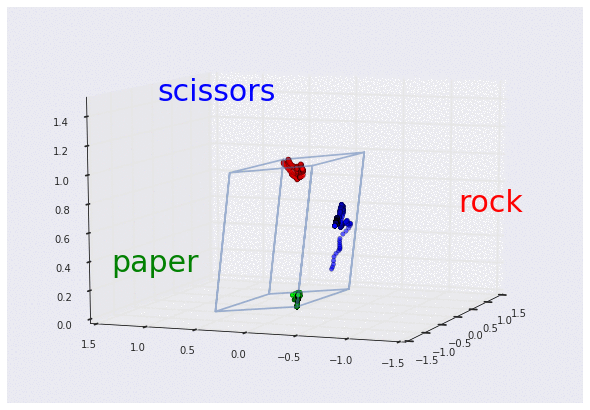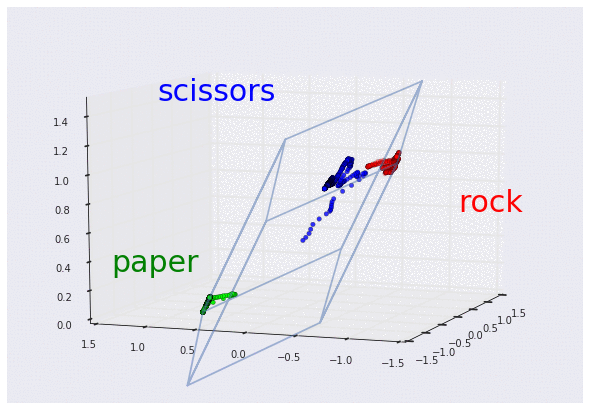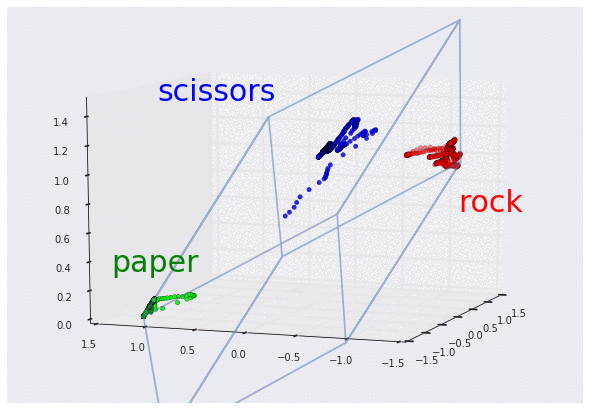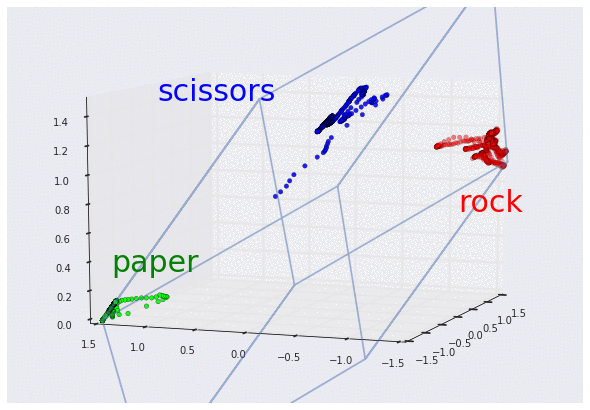
ax.scatter(g_data[:,0], g_data[:,1], g_data[:,2], c=g_label)
plt.show()
import tensorflow as tf
weights = tf.Variable(tf.zeros([3, 3]), dtype=tf.float32)
biases = tf.Variable(tf.zeros([3]), dtype=tf.float32)
glove_data = tf.placeholder(tf.float32)
rps_data = tf.matmul(glove_data, weights) + biases
rps_labels = tf.placeholder(tf.float32)
loss = tf.losses.softmax_cross_entropy(onehot_labels=rps_labels, logits=rps_data)
[[1 0 0]
[1 0 0]
...,
[0 1 0]
[0 1 0]
...,
[0 0 1]
[0 0 1]]
[1 0 0]
[0 1 0]
[0 0 1]
# define an optimizer
optimizer = tf.train.GradientDescentOptimizer(learning_rate=1).minimize(loss)

# create a Session
sess = tf.Session()

# init the variables
initializer = tf.global_variables_initializer()
sess.run(initializer)

# train the model
for i in range(10000):
  sess.run(optimizer, {glove_data: g_data, rps_labels: g_label})
steps = 0,    loss = 0.978381
steps = 1000, loss = 0.010096
steps = 2000, loss = 0.005078
steps = 3000, loss = 0.003402
steps = 4000, loss = 0.002562
steps = 5000, loss = 0.002057
steps = 6000, loss = 0.001719
steps = 7000, loss = 0.001478
steps = 8000, loss = 0.001296
steps = 9000, loss = 0.001154
float weights[3][3] = {
  {3.007032,-9.370312,6.363242},
  {10.726093,-0.494137,-10.231989},
  {3.132884,-6.927588,3.794688},
};
float lg[3];
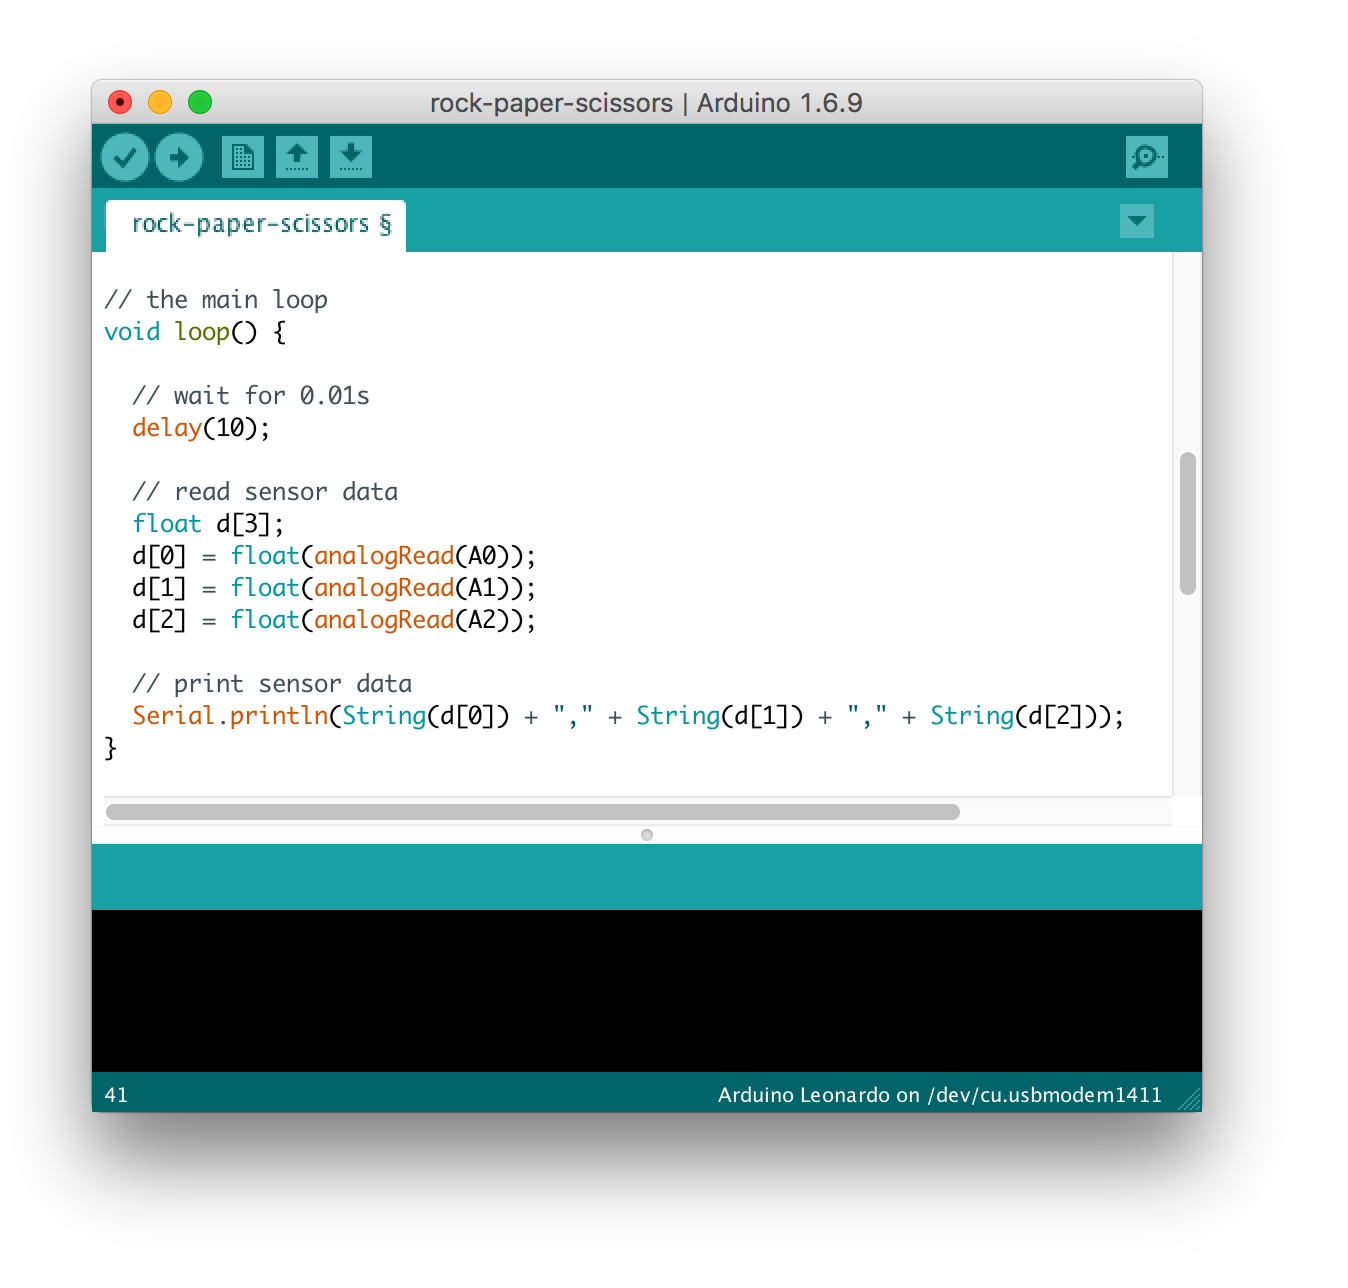
lg[0] = (d[0] * weights[0][0]) + (d[1] * weights[1][0]) + (d[2] * weights[2][0])
  + biases[0];
lg[1] = (d[0] * weights[0][1]) + (d[1] * weights[1][1]) + (d[2] * weights[2][1])
  + biases[1];
lg[2] = (d[0] * weights[0][2]) + (d[1] * weights[1][2]) + (d[2] * weights[2][2])
  + biases[2];
 // control servo
 if (lg[0] > lg[1] && lg[0] > lg[2]) {
   analogWrite(5, 190); // rock -> paper
 } else if (lg[1] > lg[0] && lg[1] > lg[2]) {
   analogWrite(5, 127); // paper -> scissors
 } else {
   analogWrite(5, 50);  // scissors -> rock
 }